熟練の技術は、一朝一夕には身につかない
培養の専門家とともにロボットの動作を開発。実際の手技をもとに、繰り返し実行できるタスクへとつなげます。
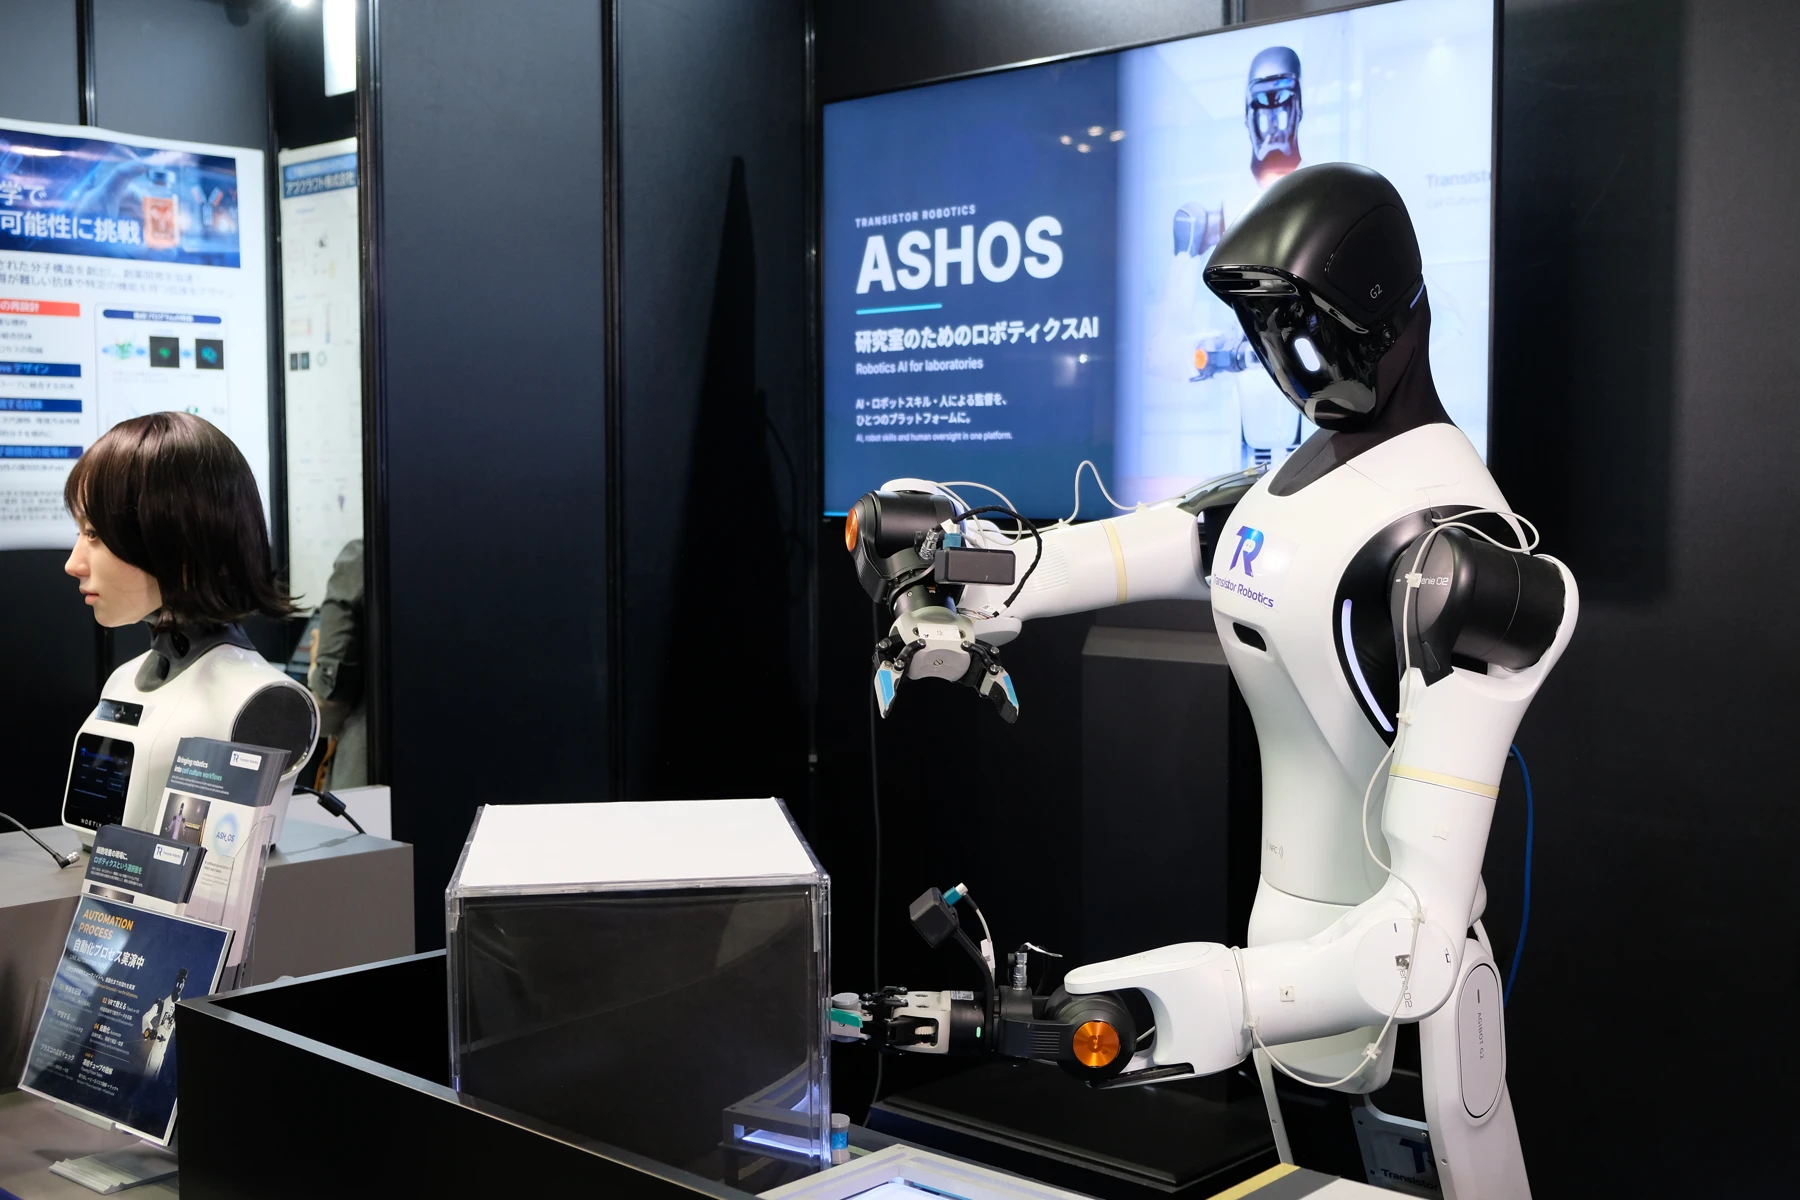
培養の専門家とともにロボットの動作を開発。実際の手技をもとに、繰り返し実行できるタスクへとつなげます。
容器の搬送、ツールの適合、機器との接続を設計し、個々の操作から連続した作業へと広げていきます。
ロボットの動作と機器情報を結びつけ、作業がどのように行われたかを振り返れるトレーサビリティの開発を進めています。
ローカルでのロボット実行を重視し、データ利用の範囲を合意したうえで、独自の培養ノウハウの保護につなげます。
細胞培養の全工程にわたる自動化を目指し、個々のロボットタスクを、複数の操作がつながる作業へと発展させていきます。
培養工程全体に広がるロボット活用の可能性
準備から解凍・播種、培養・観察へと進みます。細胞の評価をもとに、培養の継続、適切な時点での継代、または専門家による確認を行います。再播種後は培養に戻り、培養計画に応じて回収した細胞を保存する場合もあります。この図は活用機会を示すもので、全工程の自動化完了を示すものではありません。
細胞培養の現場に応えるAIとロボティクスを開発しています。科学的知見と実践的な培養技術を、動作、ツール、機器インターフェースの設計に反映し、ASH_OSがロボットのタスク実行を支えます。
科学的知見と実験室での経験をロボット開発に反映します。ASH_OSはAIとロボット制御をつなぎ、タスク実行を支えます。ロボットの試験と培養現場での評価を、設計の改善に生かします。
培養要件、専門的な手技、作業条件
お客様の専門家、アドバイザー、協力ラボタスク動作、ツール、機器インターフェース
実験室での実作業
ロボットの試験と培養現場での評価を、タスクやインターフェースの改善へ
独自のソフトウェアがAIとロボット制御をつなぎ、タスクを実行します。ロボット間や周辺機器との連携は、開発を進めています。
ASH_OSを知るローカル実行を設計上の優先事項としています。現場で実行する機能、運用・学習データの保存先、アクセス権や再利用の条件を、お客様と定めます。
ロボットの動作、機器情報、工程記録を結びつける仕組みを開発しています。操作とその結果を合わせて確認できるトレーサビリティを目指します。
使用中の容器や機器、作業空間、清浄な操作に求められる条件を確認し、既存設備を生かせる範囲と、治具・接続・配置の調整が必要な部分を検討します。
将来のタスク変更も見据え、操作研修、準備、人の介入、保守を検討します。対応範囲と役割分担は、プロジェクトの中で定めます。
課題やアイデア、自動化で何ができるかという疑問から始められます。
お客様とともに、関連する作業、設備、現場の条件を確認します。
有用な自動化の機会を見つけ、最初に取り組む範囲と役割分担を定めます。
合意した範囲で優先するタスクを評価し、その結果を次の段階の計画に活かします。
日々の作業で気になること、設備のアイデア、自動化への疑問。まずはお聞かせください。次の一歩を一緒に考えます。
お問い合わせ