実世界で働くロボットに、
汎用的な知能を
ASH_OSが、ロボット、ツール、周辺機器をひとつのシステムとして連携。タスクや現場の状況が変わっても、安全で安定した動作を支えます
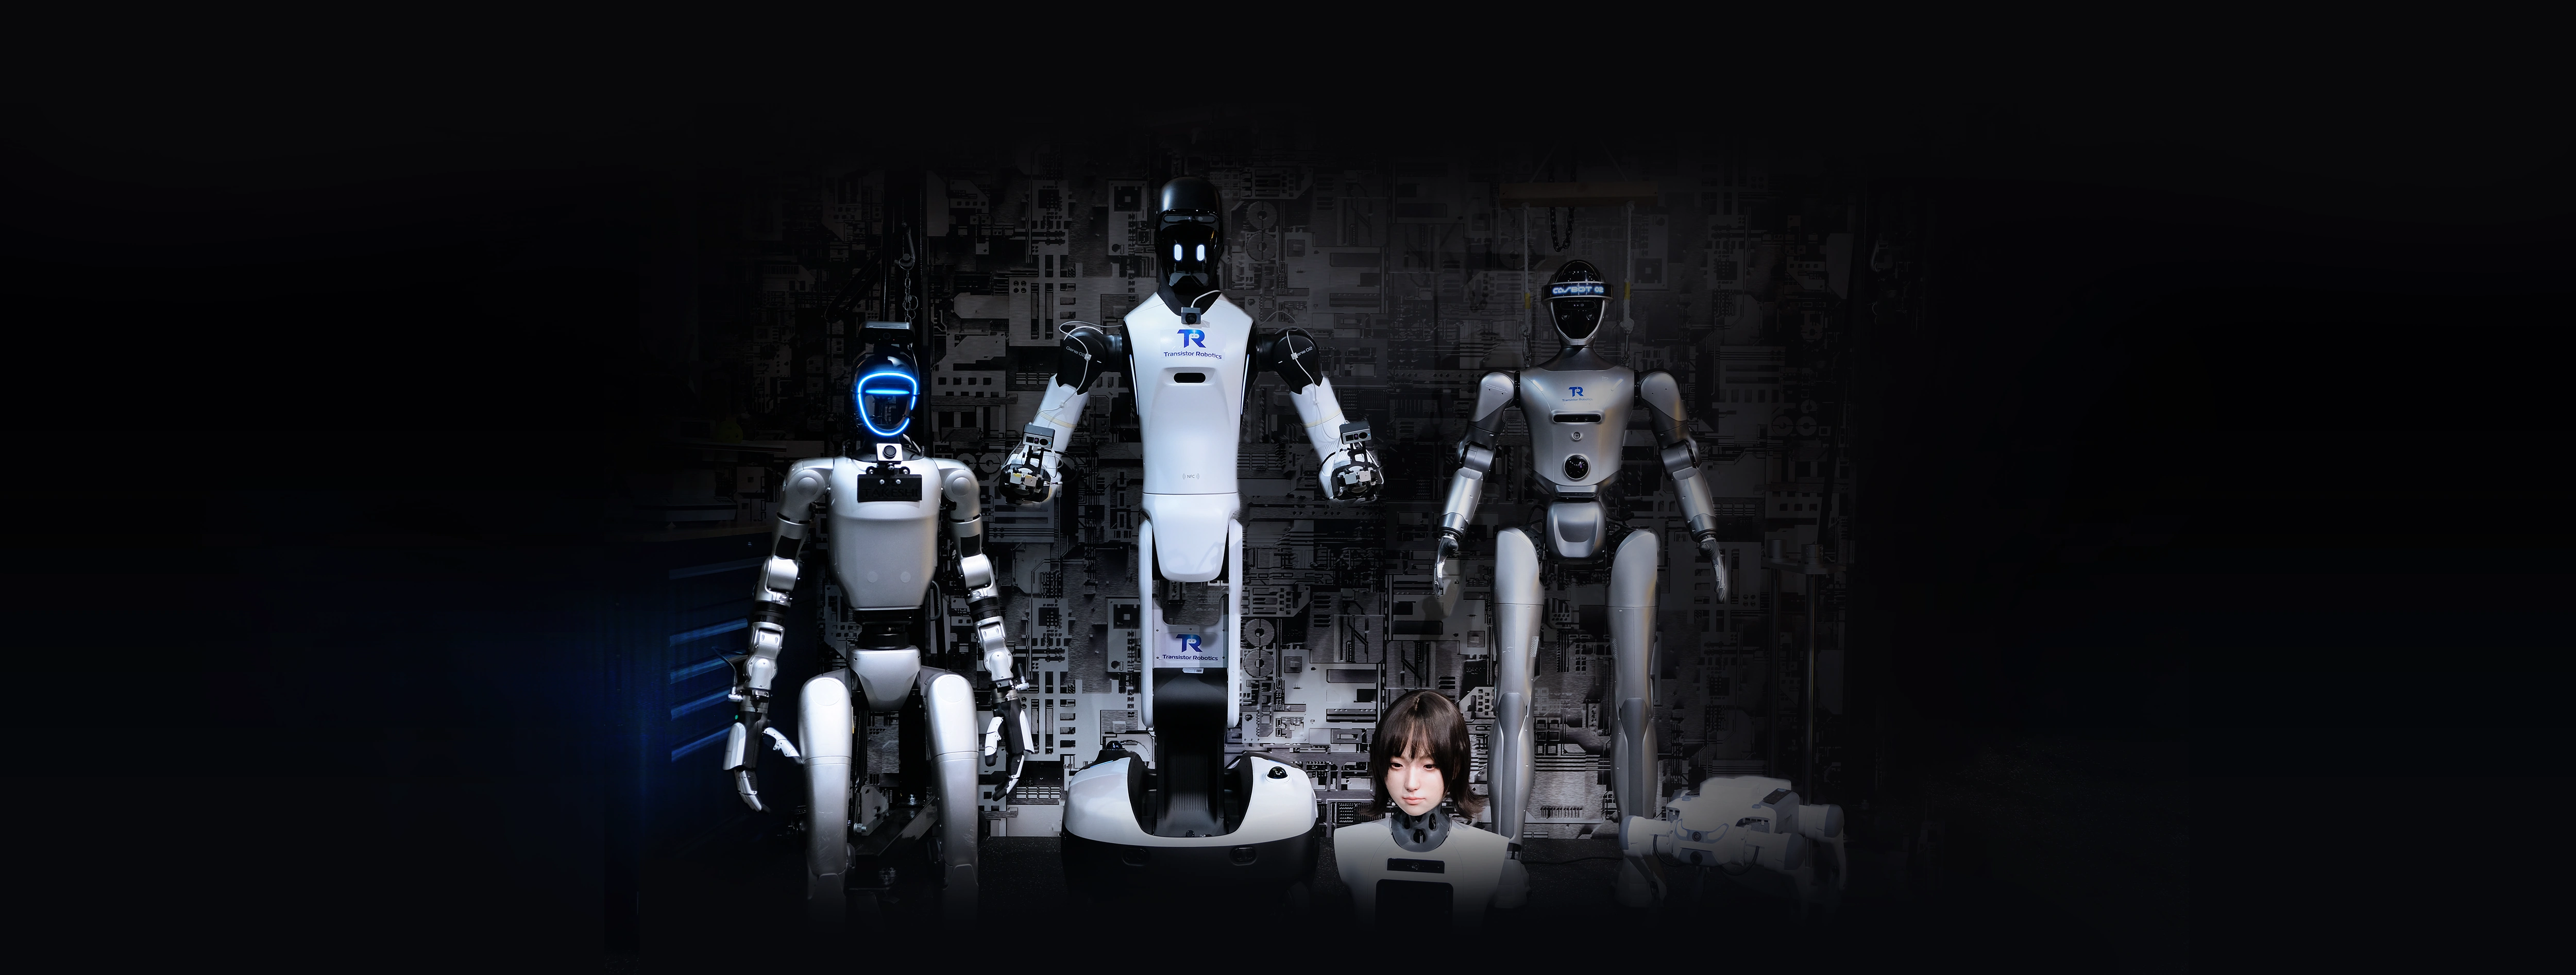
複雑な作業工程を、
ロボットの確かな実行へ
タスクから実行へつなぐ
- タスクと作業工程
- 作業の目標、手順、指示を、ロボットが実行できるタスクへ
- AIの能力
- 計画・認識・身体性を備えた知能により、状況を捉え、次の動作を判断
- ロボットと機器
- 多様なロボット、ツール、センサー、周辺機器を接続し、一体的に制御
安定した実行を支える
- 作業工程の連携
- ロボットと機器を協調させ、複数の作業をひとつの流れに
- 変化への対応
- タスクの進行や現場の状況に応じて、動作を柔軟に調整
- 安全性と拡張性
- 安全の仕組みを実行プロセスに組み込み、安定した反復運用と導入規模の拡大を支援
設計の基本方針
- 安全性を組み込む
- 多様なハードウェアに対応する
- 継続的に改善する
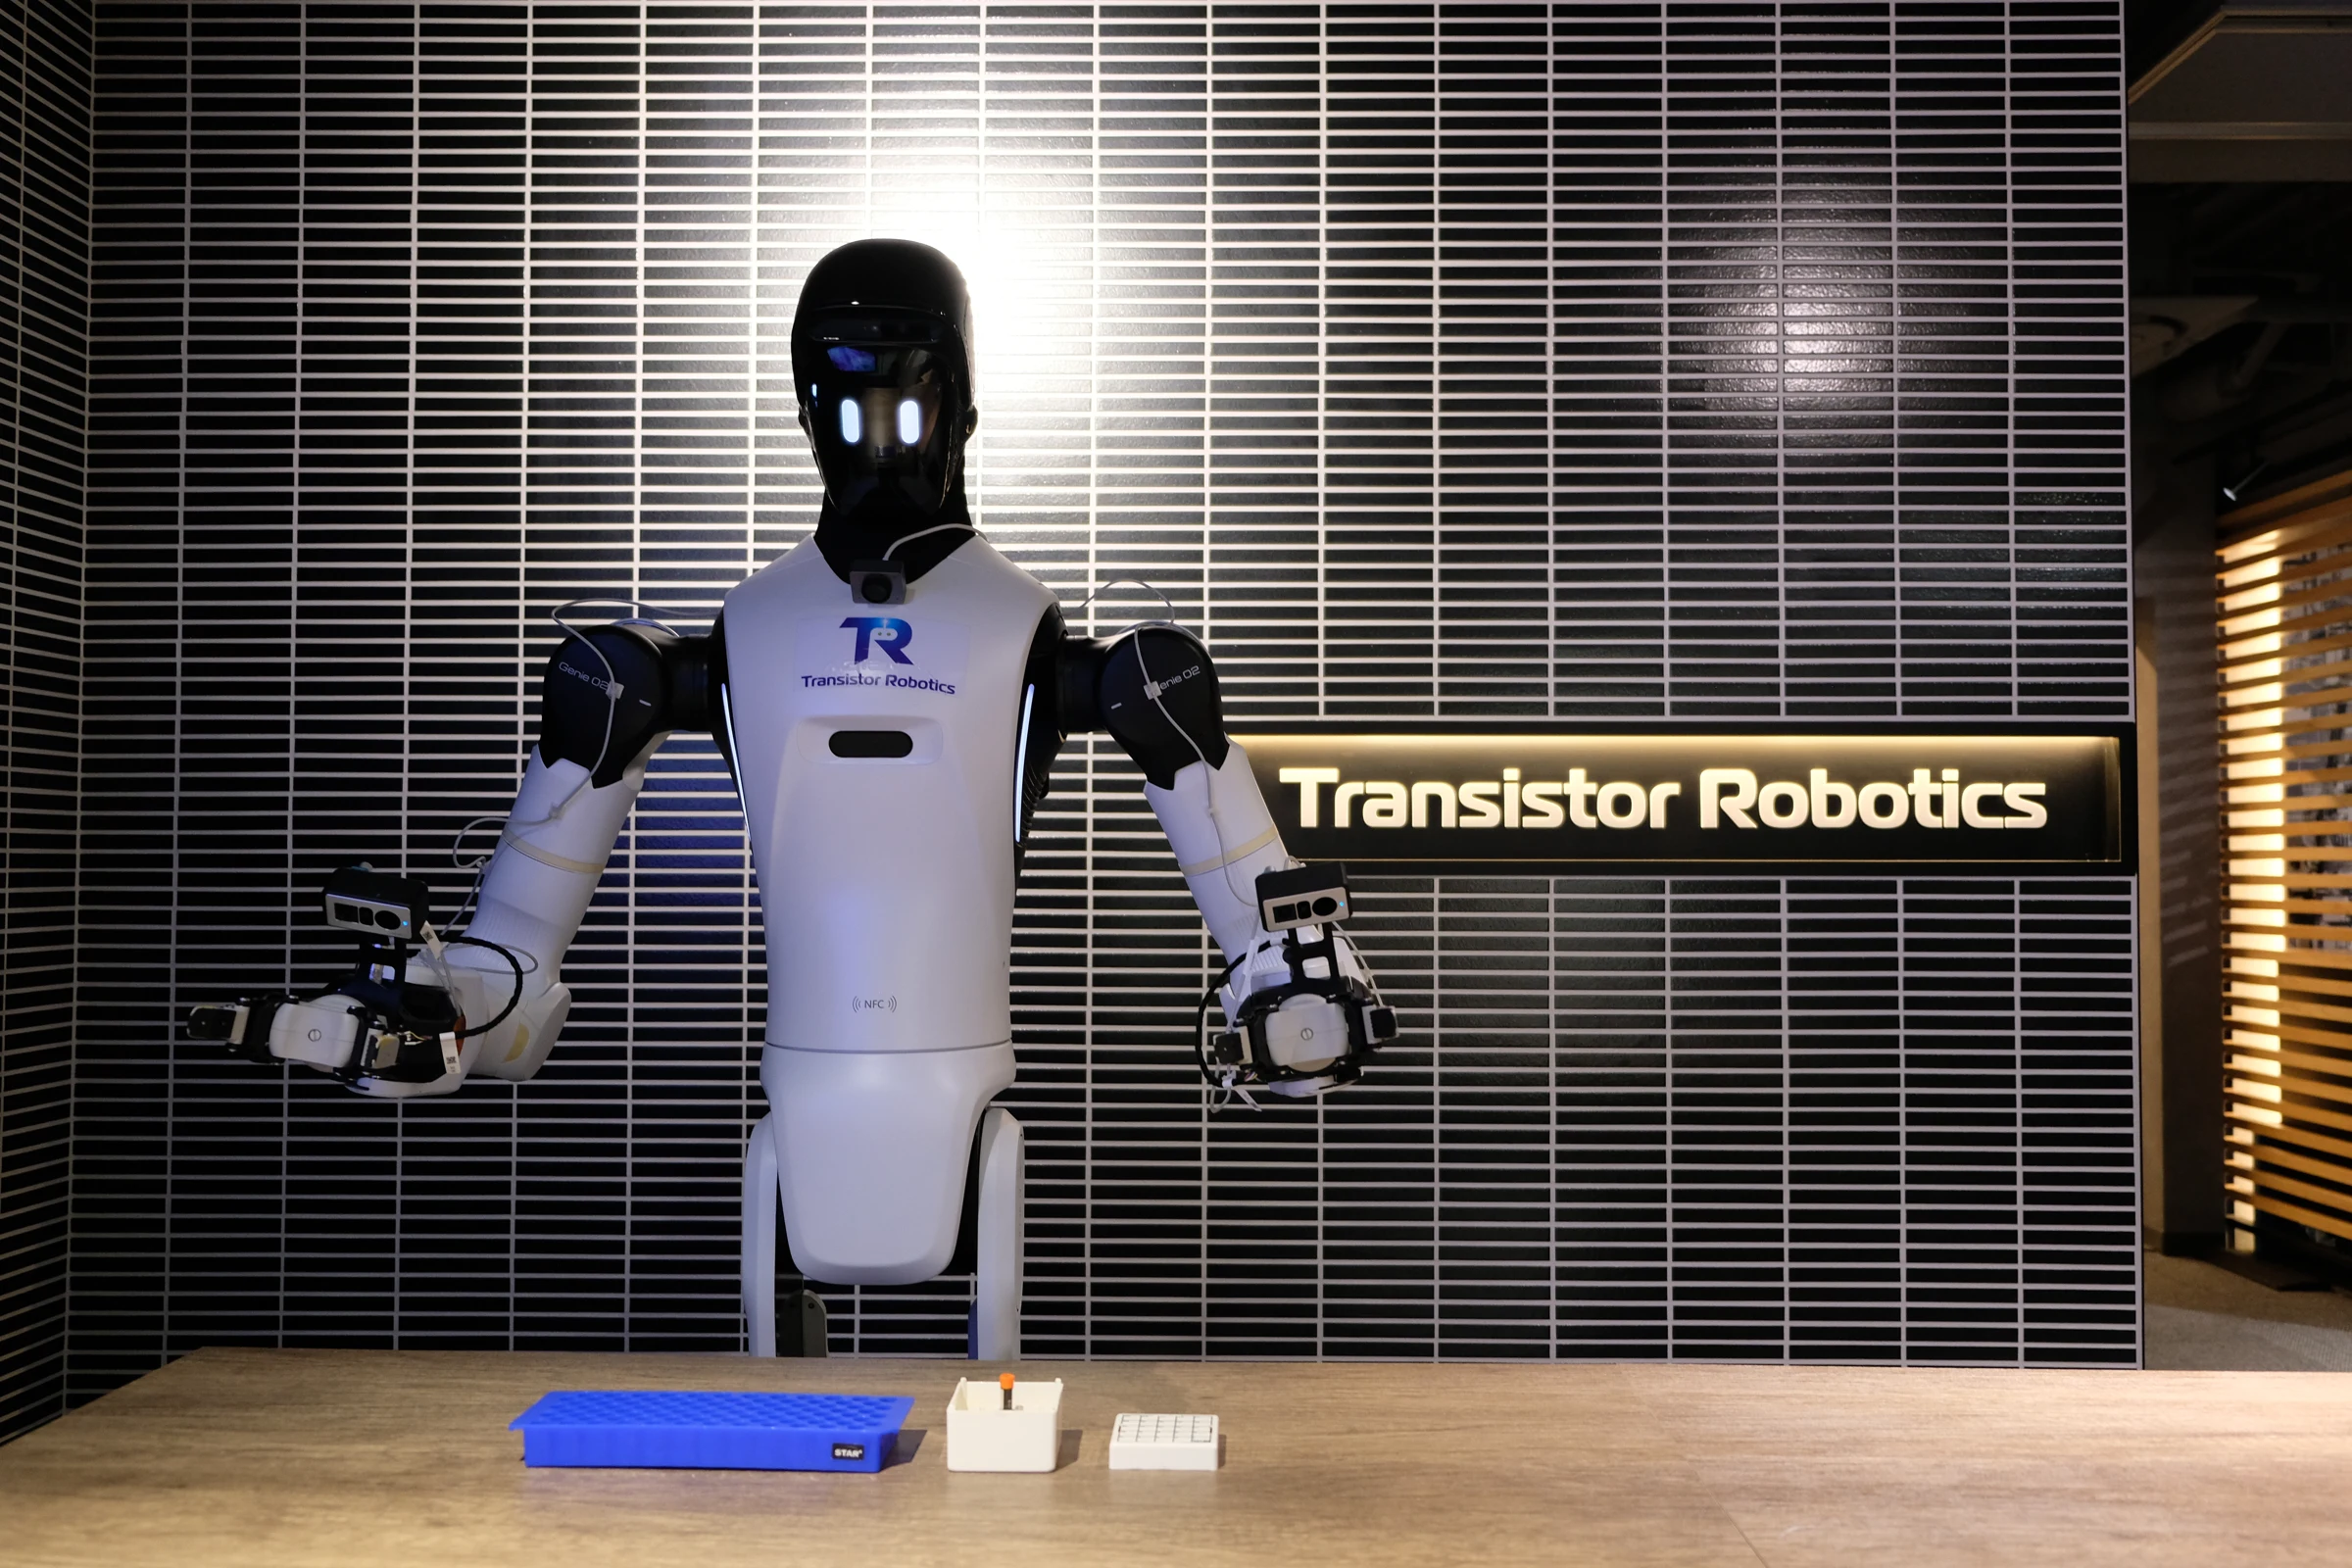
ヒューマノイドロボットで、
細胞培養の自動化を前へ
ソリューション | 細胞培養の自動化細胞培養には、高い精度と一貫性、厳密な検証が求められます。一方で、多くの工程は今も手作業の繰り返しに支えられています。 私たちは、その反復作業をロボットが担うことで、手作業への依存を減らし、培養工程の安定性と信頼性を高めます。
01 | クライオバイアルの取り出し・移送自律実行・検証済みASH_OSによる制御
精度を追求し、検証を見据えて設計する
±1 mm操作精度
20 msリアルタイム制御応答
24/7/365連続稼働
±3% 再現性繰り返し実行時の一貫性
YouTubeで見る ↗
コンプライアンスと適格性評価
GMP環境、データインテグリティ、バリデーション要件を考慮した設計
FDA Draft Guidance · EMA QIG · ICH Q8–Q10 · 21 CFR Part 11 · EU GMP Annex 11 · ASME V&V 40/70 · IQ/OQ/PQ
科学を礎に、
実践で磨く
研究の知見実環境での検証導入規模の拡大へ
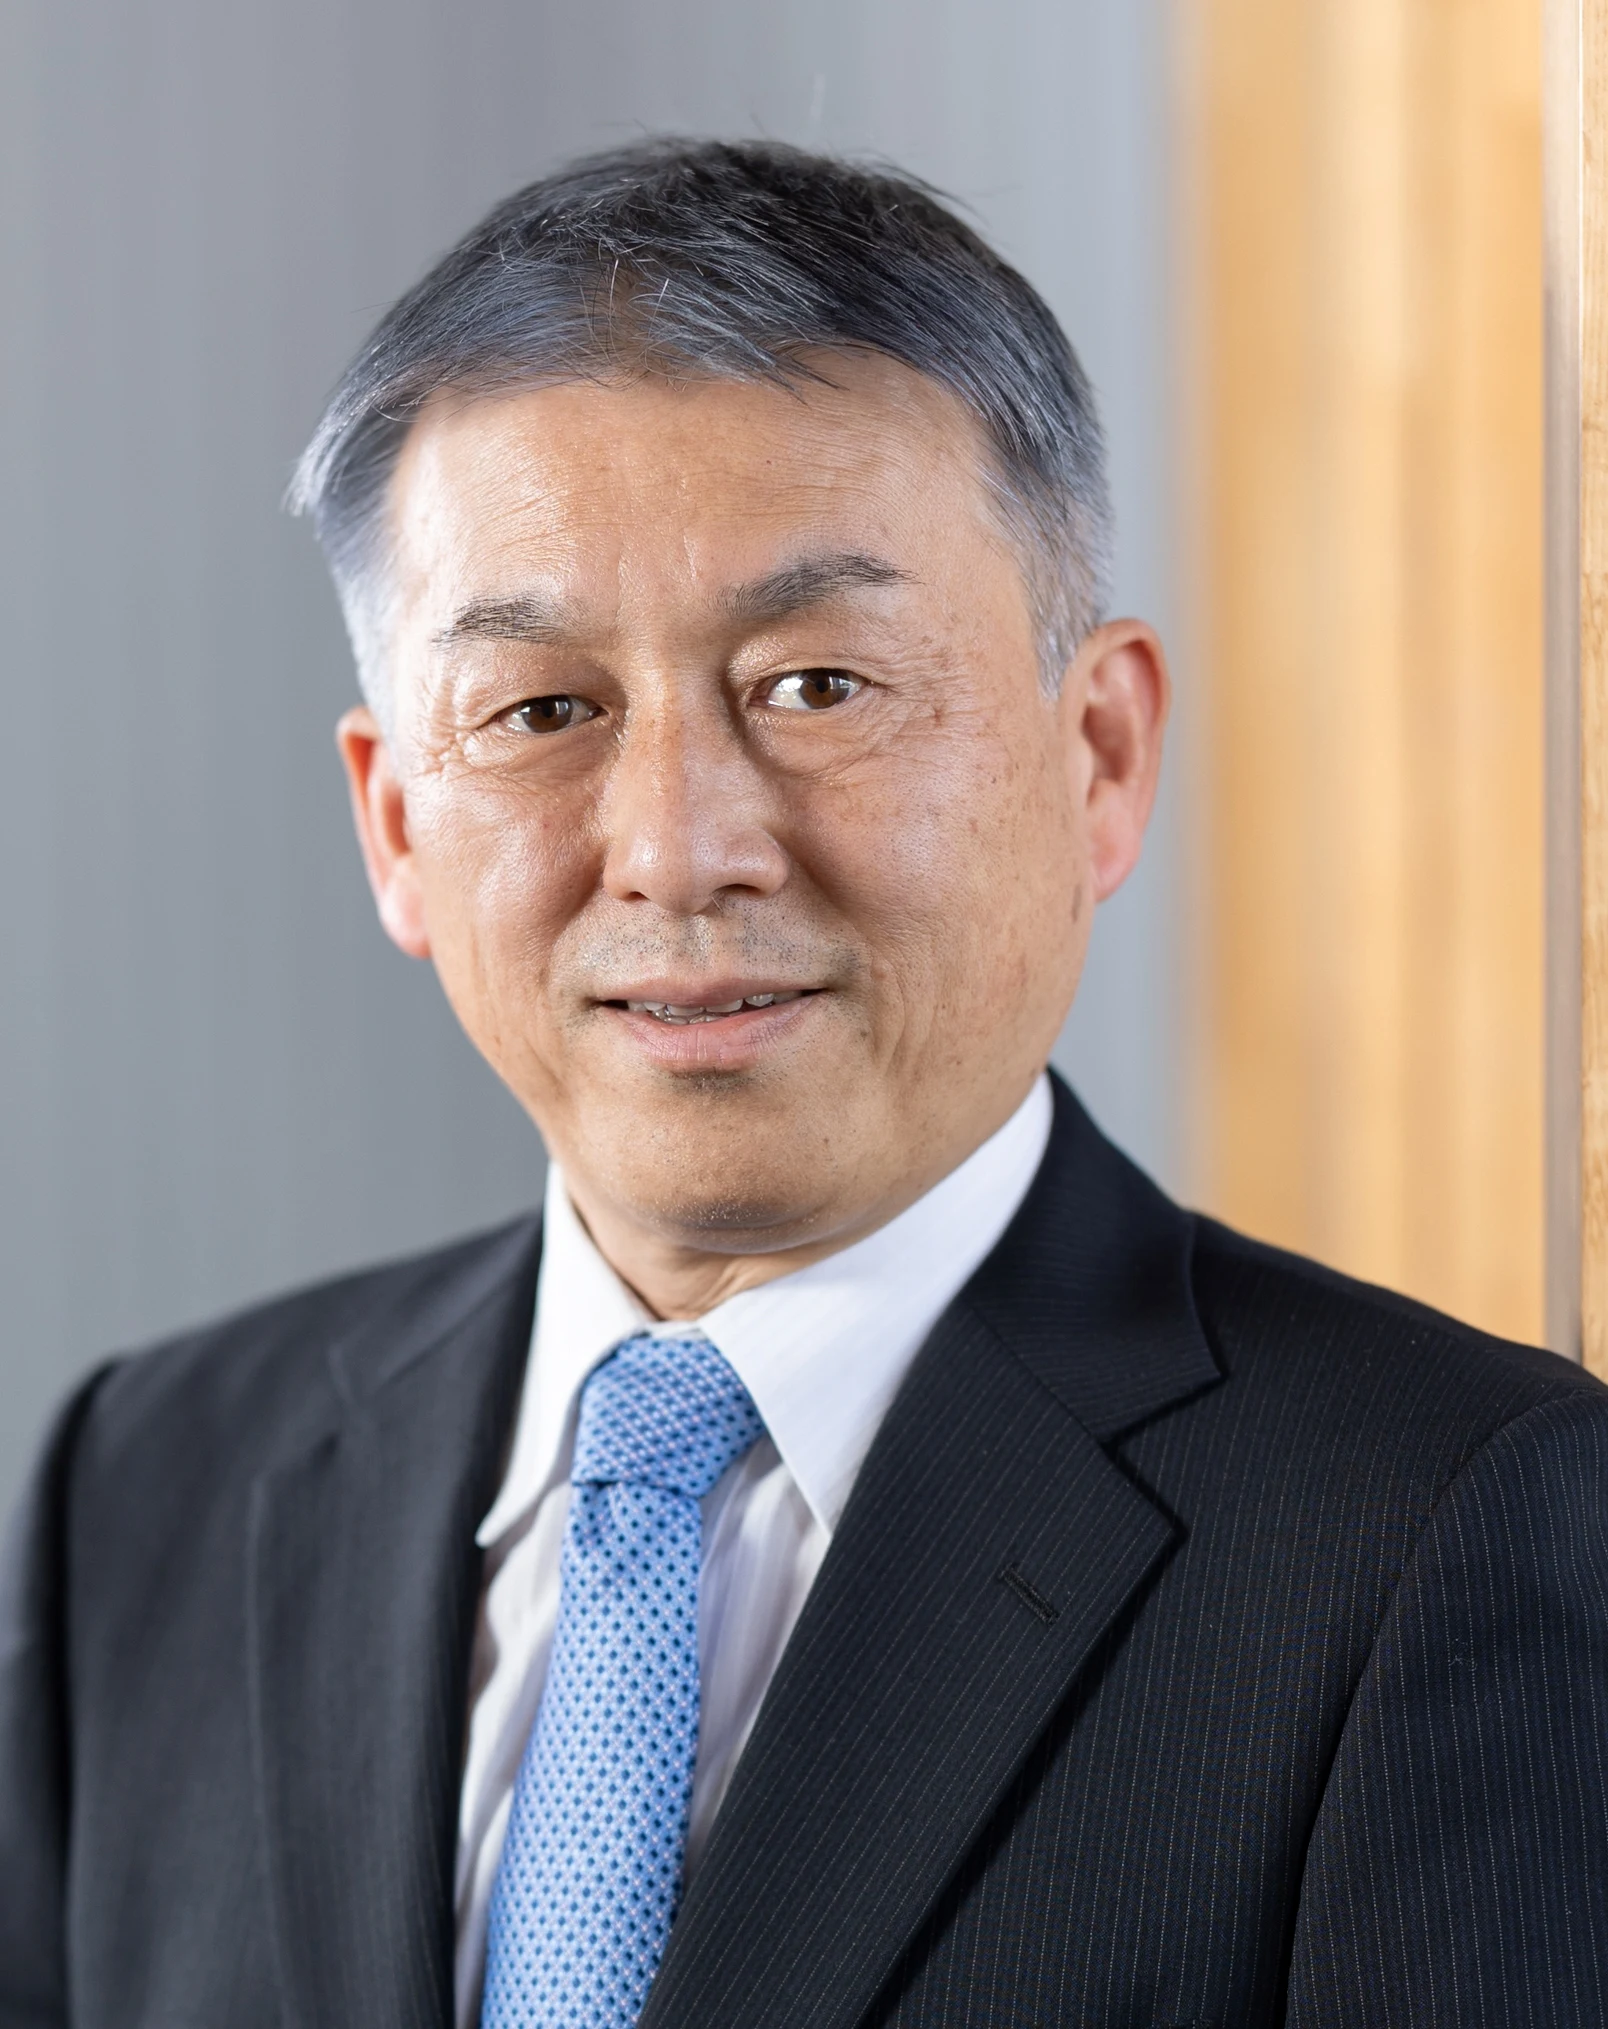
科学アドバイザー紀ノ岡 正博 教授
大阪大学 大学院工学研究科 生物工学系
細胞製造・バイオプロセス工学の専門家
- 細胞製造プロセスの設計・最適化・品質評価
- iPS細胞を含む幹細胞製造の研究
- 2019年度 日本生物工学会 生物工学功績賞 受賞
細胞製造、工程設計、検証手法の専門的知見から、Transistor Roboticsの細胞培養自動化を支えます
検証パートナーAnimal Stem Cell CO., LTD.
細胞培養への応用・ワークフロー検証
- 実際の細胞培養環境と現場の運用要件を提供
- ロボットによる作業工程と実用性を検証
- 現場の声を工程設計と継続的な改善に反映
Transistor Roboticsとともに、細胞培養の自動化を技術検証から現場導入へと進めます
ロボティクスの可能性を、
さらに広げる
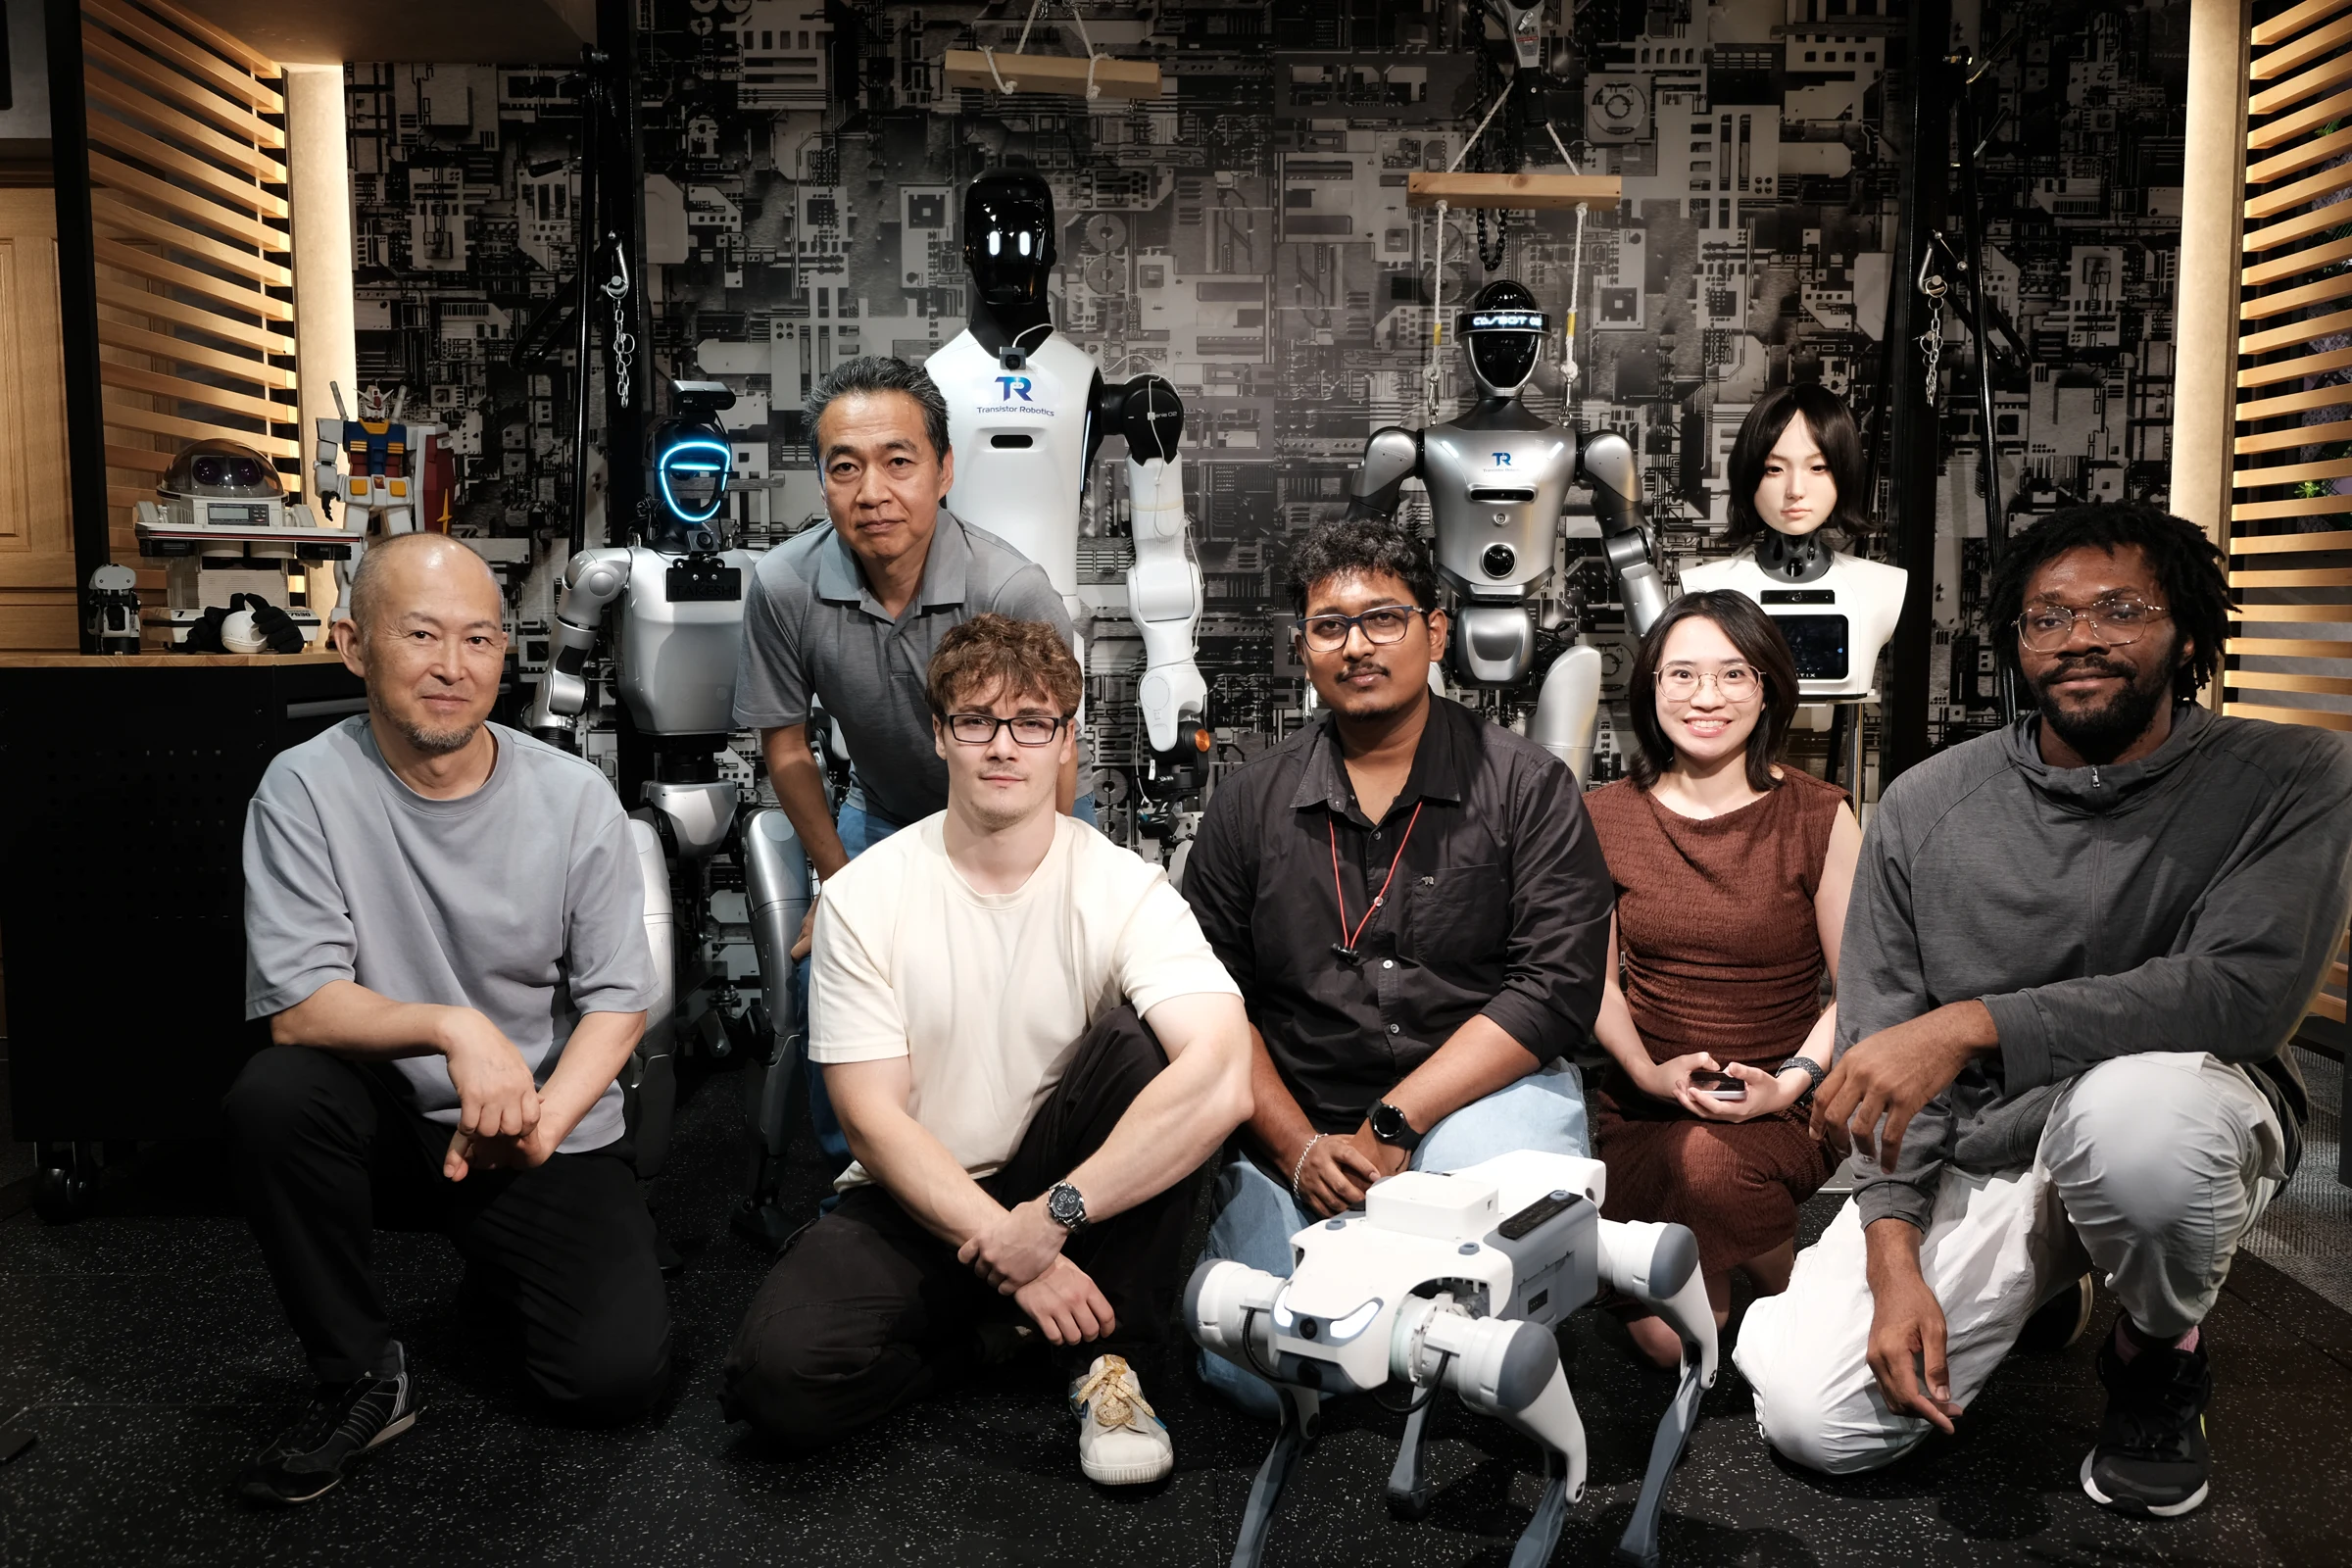
多様な人材、技術、パートナーとともに、ロボティクスの次の可能性を探求します
グローバルネットワーク:日本 · スコットランド · 米国 · 中国 · インド